په فزیکي مصنوعي ذهانت کې، ماډل په ندرت سره خنډ دی - معلومات دي. د روبوټ پالیسي چې په ډیمو کې بې عیبه چلیږي او بیا په ژوندۍ ګودام کې ودریږي تقریبا تل په هغه معلوماتو کې ناکام کیږي چې هیڅکله یې نه دي لیدلي، نه معمارۍ. دا د هر روبوټکس ټیم مخې ته د بودیجې پوښتنه اچوي: کله چې تاسو د روبوټکس لپاره د مصنوعي او ریښتیني نړۍ معلوماتو ترمنځ پریکړه کوئ، نو تاسو باید په حقیقت کې کوم یو واخلئ؟ دواړه ریښتیني ځواک لري، دواړه ریښتیني لګښتونه لري، او سم ځواب پدې پورې اړه لري چې ستاسو پروژه نن ورځ چیرته ده.
کلیدي ټکي
- مصنوعي معلومات ارزانه، د اندازې وړ، او په حجم کې د څنډې قضیې رامینځته کولو لپاره خوندي دي.
- د حقیقي نړۍ معلومات د سینسر شور او د اوږدې لکۍ تغیرات نیسي چې سمولیشن یې له لاسه ورکوي.
- د سم او ریښتیني ترمنځ واټن اصلي دلیل دی چې یوازې مصنوعي ماډلونه په پلي کولو کې ناکامیږي.
- د حقیقي نړۍ د معلوماتو راټولولو لګښت د نیولو ساعتونو سره؛ مصنوعي ترازو یو ځل جوړیدل ارزانه دي.
- مصنوعي معلومات تشې ډکوي؛ د حقیقي نړۍ د معلوماتو لنگر روزنه. هایبرډ په ۲۰۲۶ کې بریالی شو.
- مصنوعي مواد ژر واخلئ، د ښه کولو او ځای پرځای کولو دمخه د حقیقي نړۍ معلومات واخلئ.
د روبوټکس لپاره مصنوعي معلومات څه شی دی؟

د روبوټکس لپاره مصنوعي معلومات په مصنوعي ډول تولید شوي روزنیز معلومات دي چې په ریښتینې نړۍ کې د فزیکي روبوټونو څخه اخیستل شوي پرځای په سمولیشن کې تولید شوي. د فزیک انجن یا د نړۍ ماډل صحنې، حرکت، او سینسر لوستل وړاندې کوي، او هر چوکاټ په اتوماتيک ډول د بشپړ ځمکني حقیقت سره لیبل کوي.
ځکه چې سمولیټر د هر شی دقیق موقعیت، ډله او حرکت پیژني، دا په داسې سرعت کې بې عیب لیبلونه تولیدوي چې هیڅ لاسي پایپ لاین یې سره سمون نه خوري. مصنوعي معلومات څلور پراخ ډولونه پوښي: لید (قطع شوي انځورونه، متنوع رڼا)، 3D او ژوروالی (د نقطې بادلونه، د نیویګیشن نقشې)، حرکت (ټراژیکټوریز، ګډ زاویې، سرعت)، او تعامل (ګریس کول، اړیکه، ټکر). د ډومین تصادفي کول - په قصدي ډول مختلف رنګونه، جوړښتونه، او د واقعیتي حدودو هاخوا رڼا - ماډلونه هڅوي چې د دندې اړوند ځانګړتیاو باندې تمرکز وکړي.
د ډومین تصادفي کول: یو تخنیک چې د سمولیشن بڼه د حقیقي حدودو هاخوا بدلوي نو ماډلونه هغه ریښتیني شرایطو ته عمومي کوي چې هیڅکله یې په څرګنده توګه نه دي ښودل شوي.
[همدارنګه ولولئ: د فزیکي AI ډیټاسیټ سټک ]
د روبوټکس لپاره د حقیقي نړۍ معلومات څه دي؟
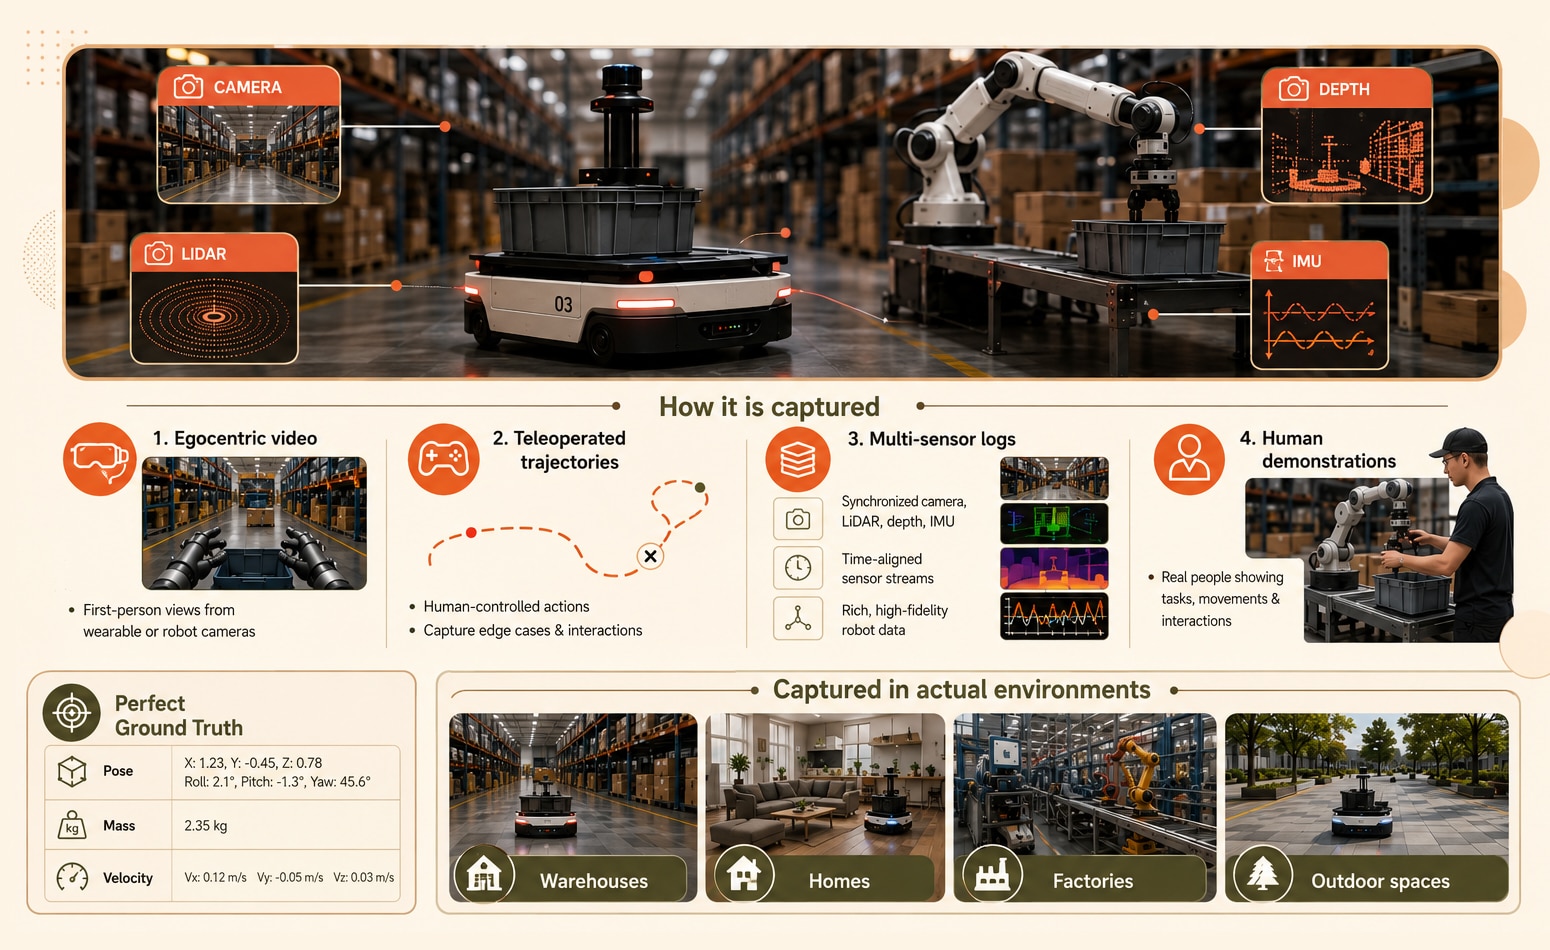
د روبوټکس لپاره د حقیقي نړۍ معلومات د روزنې هغه معلومات دي چې د فزیکي سینسرونو، ټیلی عملیات، یا په حقیقي چاپیریال کې د انسانانو مظاهرو څخه اخیستل شوي دي. دا ریښتیني شور، د رڼا بدلونونه، او غیر متوقع تغیرات لري چې یو روبوټ د لابراتوار څخه د وتلو په وخت کې ورسره مخ کیږي.
دا هغه معلومات دي چې په واقعیت کې یو ماډل رامینځته کوي. پدې کې د ځان متمرکز (لومړي کس) ویډیو، د ټیلی آپریټ شوي لاسوهنې لارې، د څو سینسر لاګونه شامل دي چې کیمره، LiDAR، ژوروالی، او IMU جریانونه، او د انسان مظاهرې ریکارډونه یوځای کوي. د شایپ د حقیقي نړۍ معلوماتو راټولول د متنوع نړیوال چاپیریالونو کې د ځان متمرکز ویډیو، ټیلی آپریټیشن، او لاسوهنې نیول پراخوي - په سمه توګه د لوړ توپیر سناریوګانې چې سمولیشن یې د بیا تولید لپاره مبارزه کوي.
خود غرضه معلومات: د لومړي کس ویډیو او سینسر ریکارډونه چې د سر، سینه، یا لاس کې نصب شوي کیمرې څخه اخیستل شوي، هغه څه منعکس کوي چې روبوټ د دندې پرمهال ګوري.
مصنوعي او حقیقي معلومات: دوی څنګه پرتله کوي؟
مصنوعي او حقیقي معلومات متضادې ستونزې حل کوي. مصنوعي معلومات په لګښت، پیمانه، او د پوښښ په برخه کې ګټونکي دي؛ حقیقي معلومات په واقعیت، سینسر وفاداري، او د ځای پرځای کولو لپاره اعتبار باندې ګټونکي دي. لاندې جدول د هغو سوداګریزو معاملو نقشه کوي چې پیرودونکي یې تر ټولو ډیر وزن لري.
د سم او ریښتیني ترمنځ واټن څه شی دی - او ولې دا مهم دی؟
د سم او ریښتیني ترمنځ واټن د فعالیت کمښت دی چې هغه وخت پیښیږي کله چې یو ماډل چې په سمولیشن کې روزل شوی وي د حقیقي نړۍ شرایطو سره سمون خوري چې روزنه یې هیڅکله بیا تولید نه کوي. دا یوازینی لوی دلیل دی چې ولې مصنوعي روبوټیک ماډلونه په تولید کې ماتیږي.
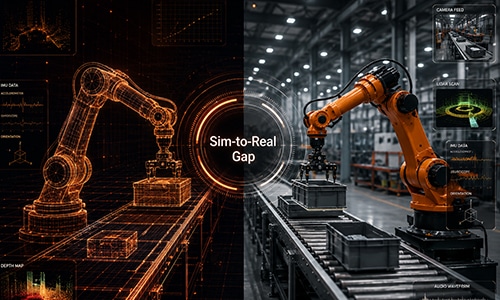
د یو پیلوټ په څیر فکر وکړئ چې یوازې کله یې سمیلیټر الوتلی دی. دوی کولی شي هر سکریپټ شوی سناریو په نښه کړي، مګر د لومړي ځل لپاره ریښتینی ګډوډي وهل - هغه ډول چې سمیلیټر یې اسانه کړی - د دوی روزنه خپل حدود ښیې. روبوټونه په ورته ډول چلند کوي: یو سیسټم چې په پاک مجازی ګودام کې مهارت لري کولی شي کنګل شي کله چې یو ریښتینی فورک لیفټ د غیر ماډل شوي زاویې څخه څرګند شي، یا کله چې د لمر رڼا په سینسر کې په داسې ډول سیلاب راولي چې رینډرر هیڅکله نه دی نیولی.
سمولیشنونه په ساده شوي فزیک انګیرنو تکیه کوي، او دوی په ندرت سره د سینسر اثار، د موادو څنډې قضیې، یا په ریښتیا سره د مخالف شرایطو ماډل کوي. د حقیقي نړۍ معلومات دا تشه د بدلون په اوږده لکۍ کې د ماډل د لنگر کولو سره بندوي چې یوازې فزیکي نیول پکې شامل دي.
[همدارنګه ولولئ: د VLA ماډلونه د روزنې معلوماتو څخه څه ته اړتیا لري ]
د مصنوعي معلوماتو او حقیقي معلوماتو لګښت څنګه پرتله کیږي؟
د مصنوعي او حقیقي نړۍ معلوماتو ترمنځ د لګښت توپیر جوړښتي دی، نه یوازې د قیمت ټګونو مسله. مصنوعي معلومات د تولید پایپ لاین جوړولو لپاره لوړ مخکینۍ لګښت لري، چې وروسته د هر اضافي چوکاټ حاشیوي لګښت یوازې د محاسبې په لور سقوط کوي. د حقیقي نړۍ معلومات برعکس کار کوي: لګښت د هر ساعت فزیکي نیول او هر لیبل شوي ترتیب سره په خطي ډول اندازه کیږي.
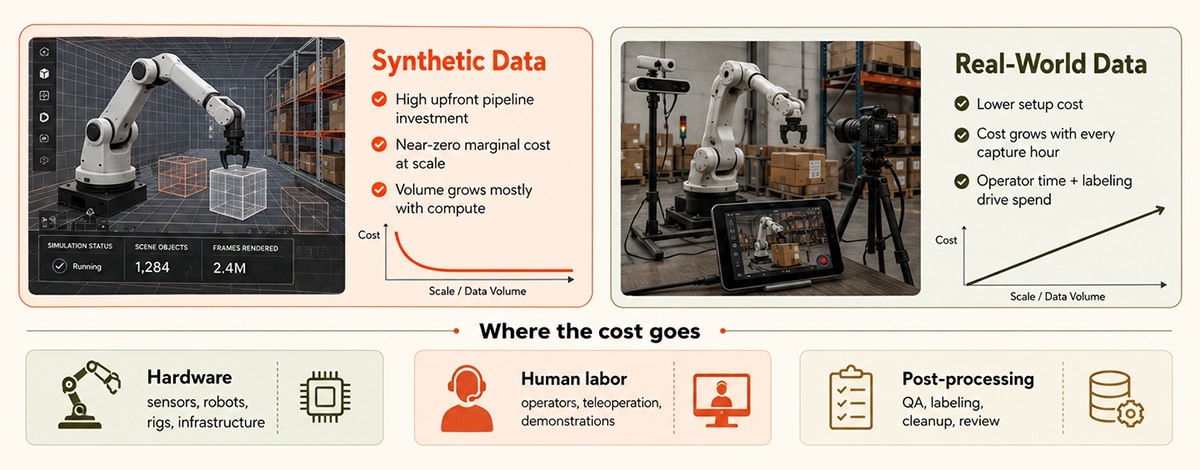
د روبوټ روزنې د معلوماتو لګښت په دریو برخو ویشل شوی - هارډویر، انساني کار، او د پروسس وروسته - او د دوی ترمنځ توازن ستاسو په چلند پورې اړه لري:
- مصنوعي: د پایپ لاین لوړه پانګونه، د حجم د اندازې لپاره نږدې صفر حاشیوي لګښت.
- حقیقي نړۍ: کم تنظیم، مګر لګښت د نیولو، چلونکي وخت، او لیبل کولو هر ساعت سره زیاتیږي.
- هایبرډ: مصنوعي مواد د لوړ حجم بار جذبوي؛ د حقیقي نړۍ لګښتونه هغه ځای تمرکز کوي چیرې چې واقعیت خورا مهم دی.
دا ناانډولي د پیرود پریکړې زړه دی. مصنوعي معلومات تاسو ته اجازه درکوي چې په ارزانه بیه اندازه کړئ کله چې پایپ لاین شتون ولري، پداسې حال کې چې د حقیقي نړۍ معلومات هغه ځای دی چې بودیجه تمرکز کوي کله چې تاسو پلي کولو ته نږدې شئ. که څه هم، ټیټ لګښت د ټیټ خطر سره ورته ندی - او دا هغه ځای دی چې پریکړه لنډه کیږي.
د خپل فزیکي مصنوعي ذهانت پروژې لپاره باید کوم یو واخلئ؟
کله چې تاسو د پرمختګ په لومړیو کې پیمانه، خوندیتوب او سرعت ته اړتیا لرئ مصنوعي معلومات واخلئ؛ کله چې تاسو اړتیا لرئ د سم-ټو-ریښتیني تشې بندولو لپاره د ښه تنظیم او ځای پرځای کولو دمخه ریښتیني نړۍ معلومات واخلئ. ستاسو د پروژې مرحله، نه ایډیالوژي، باید ویش رامینځته کړي.
د یوې منځنۍ اندازې لوژستیکي شرکت تصور وکړئ چې د نوي تکمیل مرکز لپاره یو خپلواک ګرځنده روبوټ جوړوي. په پیل کې، دوی په فرش کې هیڅ هارډویر نلري، نو دوی تقریبا په بشپړ ډول په مصنوعي معلوماتو تکیه کوي - د زرګونو مجازی اییل ترتیبونه، تویونه، او نږدې له لاسه ورکړل شوي فورک لیفټ مقابلې رامینځته کوي ترڅو د روزنې دمخه د لید او نیویګیشن خوندي کولو لپاره. لکه څنګه چې لومړني فزیکي واحدونه راځي، انځور بدلیږي: دوی د دوی د اصلي اسانتیا په ریښتینې نړۍ کې پانګونه کوي ترڅو د هغو ځانګړتیاو په وړاندې چلند ښه کړي چې هیڅ سمیلیټر یې وړاندوینه نه کوي - انعکاسي فرشونه، د ماسپښین په 4 بجو د بار کولو ډاک ځلیدل، یو تخته چې په غیر معمولي فلم کې پوښل شوې وه. مصنوعي دوی حرکت وکړ؛ د ریښتینې نړۍ معلوماتو دوی د ځای پرځای کولو وړ کړل.
د عملي پریکړې چوکاټ:
- د هارډویر څخه مخکې یا د R&D لومړني → د روزنې او فشار ازموینې څخه مخکې د مصنوعي موادو په لور وزن.
- نادره، خطرناکه، یا د محرمیت حساس سناریوګانې → مصنوعي ترڅو په خوندي ډول یې په حجم کې تولید کړي.
- د یو ځانګړي چاپیریال لپاره ښه والی → د هغه چاپیریال څخه د حقیقي نړۍ معلومات.
- د اعتبار او خوندیتوب تصدیق → د حقیقي نړۍ معلومات، هر ځل.
ولې د هایبرډ روبوټیک ډیټا ستراتیژي په 2026 کې ګټي؟
د هایبرډ روبوټیک ډیټا ستراتیژي د ځانګړو تشو ډکولو لپاره مصنوعي ډیټا کاروي پداسې حال کې چې د حقیقي نړۍ ډیټا په اړه روزنه چمتو کوي چې ماډل په ریښتیني تغیر کې ځای په ځای کوي. دا هغه طریقه ده چې د تولید ټیمونه سره راټولیږي کله چې مصنوعي پیلوټان سم-ټو-ریښتیني دیوال ته ننوځي.
استدلال ساده دی. مصنوعي معلومات حجم او څنډې قضیې وړاندې کوي؛ د حقیقي نړۍ معلومات واقعیت او باور وړاندې کوي. شایپ د اوږدې لکۍ لپاره د مصنوعي نسل ملاتړ کولو پرمهال د ریښتیني نړۍ مظاهرې او ځان متمرکز معلوماتو باندې فزیکي AI پروګرامونه لنگر کوي - نو ټیمونه د ځمکې قرباني کولو پرته پیمانه ترلاسه کوي چې روبوټ په فرش کې خوندي ساتي. د هغو ټیمونو لپاره چې ګړندي چمتو ډیټاسیټونو ته اړتیا لري، د شیلف څخه بهر جوړ شوي ډیټا جواز ورکول کولی شي لاره نوره هم لنډه کړي.
تاسو د روبوټکس ډیټا ملګري څنګه ارزوئ؟
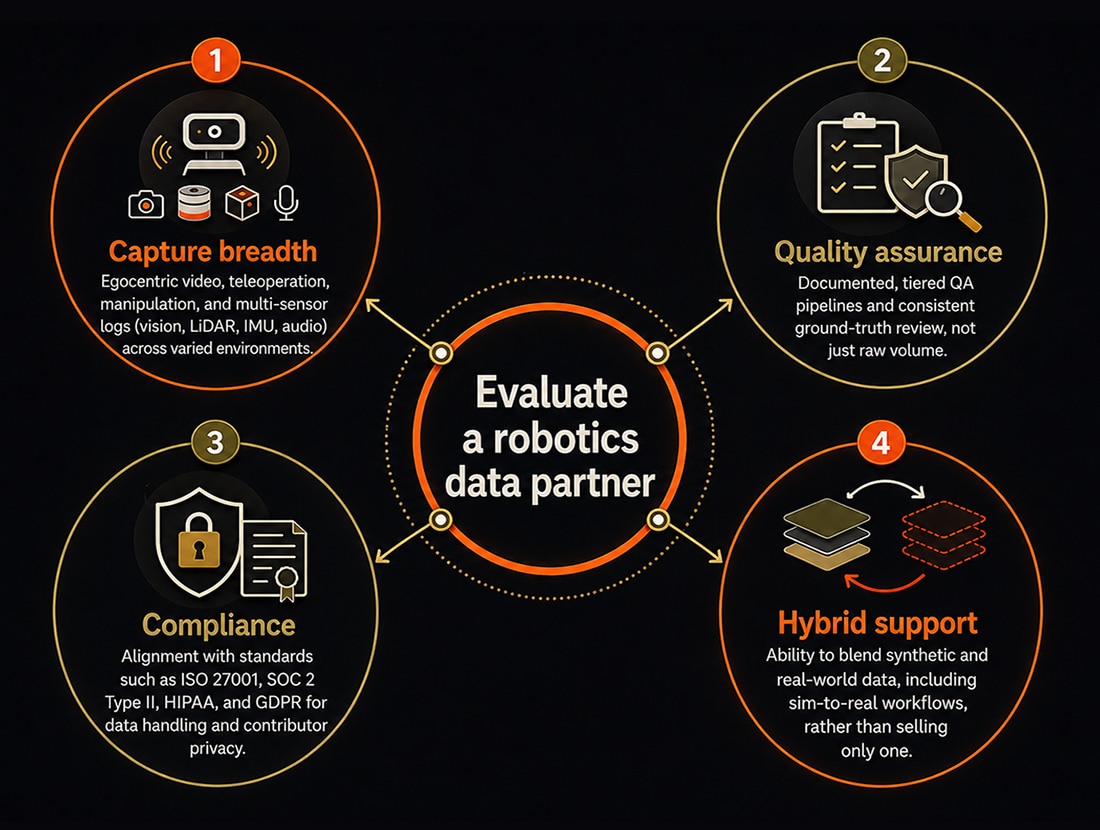
د روبوټکس ډیټا ملګري ارزونه د حقیقي نړۍ د نیولو وړتیا، د تجسم پوښښ، د کیفیت تضمین، او اطاعت په اړه - نه یوازې قیمت. ځکه چې د حقیقي نړۍ راټولول حساس چاپیریالونو او انساني ونډه اخیستونکو سره اړیکه لري، امنیت او حکومتداري د لیبل دقت په څیر مهم دي.
- د نیولو پراخوالی: په مختلفو چاپیریالونو کې د ځان متمرکز ویډیو، ټیلی عملیات، لاسوهنه، او څو سینسر لاګونه (لید، LiDAR، IMU، آډیو).
- د کیفیت تضمین: مستند شوي، سطحي کیفیت لرونکي پایپ لاینونه او دوامداره ځمکني حقیقت بیاکتنه، نه یوازې خام حجم.
- اطاعت: د معلوماتو اداره کولو او مرسته کونکي محرمیت لپاره د ISO 27001، SOC 2 ډول II، HIPAA، او GDPR په څیر معیارونو سره سمون.
- هایبرډ ملاتړ: د مصنوعي او حقیقي نړۍ معلوماتو د ګډولو وړتیا، په شمول د سیم څخه تر ریښتیني کاري فلو، د دې پرځای چې یوازې یو وپلوري.
د دې معیارونو په هر یو کې، د شایپ فزیکي AI ډیټا خدمات د روبوټکس او مجسم AI ټیمونو لپاره د پای څخه تر پایه ملګري په توګه جوړ شوي دي - د څو ماډل راټولولو، پیچلي VLA او عمل تشریح، مصنوعي معلوماتو تولید، RLHF، او ارزونې پوښښ د یوې ښکیلتیا لاندې. شایپ د اصلي چاپیریالونو څخه نیول کوي چیرې چې ماډلونه په حقیقت کې کار کوي - پخلنځي، ګودامونه، فابریکې، سړکونه، او روغتیا پاملرنې اسانتیاوې - د خلاص کراوډ سورس کولو پرځای د مدیریت شوي نړیوال راټولونکي شبکې له لارې، د ISO 27001، SOC 2 ډول II، HIPAA چمتو، او GDPR سره سمون لرونکي کنټرولونو سره.
دا تجربه په پراخه کچه ښکاري. په یوه هیومانایډ روبوټیک پروګرام کې، شایپ د بشپړ معلوماتو عملیاتي سیسټم جوړ کړ - د QR نقشه شوي صحنې تنظیم، پنځه سینسر تعقیب، اعتدال شوی تمرین، او ماډل چمتو QA - ترڅو یوازې په 30 ورځو کې شاوخوا 4,000 ګډونوالو او 100 دندو کې د 10,000 ساعتونو خود غرضه VR حرکت ډیټا تولید کړي. د بشپړ قضیې مطالعې ولولئ ترڅو وګورئ چې پروګرام څنګه د تنظیم څخه تر ګمارنې پورې چمتو تحویلي پورې جوړښت شوی و.